无人平台已成为现代战场情报、监视与侦察(ISR)体系的主要承载平台。然而,对无人侦察行动模式的归类,常常将其与作战阶段、感知手段、平台形态、部署方式等不同维度混合处理,导致类目互相重叠、边界模糊,既影响理论分析的精度,也不利于装备运用与训练教学。本文以“传感平台与作战空间的部署关系”为单一划分维度,将智能无人侦察监视作战行动模式划分为预置潜伏型、临机抵近型、分布组网型3类,并在每一类中沿同一标准展开子型分析。
基本概述
传统侦察监视以人力抵近观测、地空光学侦察、有线通信报送等方式开展实施,大多局限于物理空间,即便涉及到电子侦察,也仅能判断“有没有”,而不能进行更多“质”的甄别。传统模式聚焦战场前沿显性目标的发现、判别与情报概略上报,不具备现代战争大范围、高频次、高精度的全域情报保障能力。
现代侦察监视的范畴。现代侦察监视行动已不再局限于物理域、简单信息域,而是演进为融合电磁、光学、声学、化学等多种感知手段的综合作战活动。从作战层次看,侦察监视行动横跨战略、战役与战术三个层级:战略层侧重于对手战争潜力、兵力部署与意图研判;战役层聚焦于作战地域内的部队行动与目标体系描摹;战术层则直接服务于交战单元的即时态势感知与目标捕获。三个层次共同构成现代情报、监视与侦察(ISR)体系的整体架构。从广义外延来看,赛博空间的信号情报采集、太空域的天基感知节点、以及边缘算力下沉催生的“传感—处理一体化”能力,均已成为新生维度。这意味着,多域融合感知已逐渐成为现代ISR体系的发展趋势。
智能无人侦察监视的内涵。智能无人侦察监视是指以智能无人平台为主要载体,借助机载或机外人工智能算法实现感知、识别和引导完整闭环的侦察监视活动,其核心内涵包含三个层面。一是风险解耦,将传感设备部署于危险区域,实现作战人员与战场危险隔离,在高对抗环境中拓展任务空间;二是算法赋能,依靠机载或链路近端的智能算法使平台能够对复杂目标进行实时分类、筛选与优先级排序,突破传统人工判读的效率瓶颈;三是体系扩展性,即无人节点具备快速规模化部署的潜力,可在短时间内构建超越有人系统数量上限的传感覆盖网络。
无人平台能力边界。当前主流无人侦察系统仍在有人无人协同框架下运行,平台在大部分情况下执行的是预设任务逻辑,对非预期情况的适应能力不足,仍依赖操作人员介入。“智能”更多体现在任务规划辅助等局部环节,而非任务链条“端到端”的自主决策。理解该边界,是准确评估当前智能无人侦察监视能力与局限的前提。无人侦察监视平台的能力边界,由物理约束、感知约束与系统集成约束三类因素共同决定。一是物理约束。微小型平台具备灵活部署优势,但续航时间与有效载荷极为有限;大型长航时平台虽可承载高性能传感器,却在隐蔽性与机动灵活性上大幅妥协。机体尺寸与能力特质的固有矛盾,实质上决定了差异化分工。二是感知约束。光学传感器受大气条件与目标遮蔽影响显著。雷达与射频传感器在主动辐射状态下面临被动探测暴露的风险,多模融合虽可互补,但对算力与功耗的需求随之倍增,进一步加剧了平台载荷限制。三是系统集成约束。通信链路带宽与时延约束数据回传实时性、自主算法在对抗环境下的鲁棒性缺乏充分实战检验,海量无人平台同步接入指控系统易造成信息过载。三类问题共同制约无人侦察体系实战效能。
预置潜伏型行动模式
预置潜伏型指在敌情触发之前完成无人传感平台的前置部署,以长时驻留与极低特征信号实现对预定区域的持续监控。
模式特征。预置潜伏型无人平台以“以时间换空间”为基本逻辑,提前投送并潜伏至敌方监控盲区,战时一经激活,便可获取临机部署手段难以得到的近距离、纵深内部及固定目标侦察信息。该类平台具备两大突出优势:一是抢占时间窗口,平台预先部署于任务区域,战时无需突破敌方构建的严密防御体系;二是隐蔽生存性强,依托静默隐蔽运行模式,被敌方提前探测、清除的概率更低。但其短板同样明显,受设计约束,平台续航、机动、载荷及环境适应能力有限,大多无法持续跟踪高机动目标,也难以生成火控级高精度情报数据。
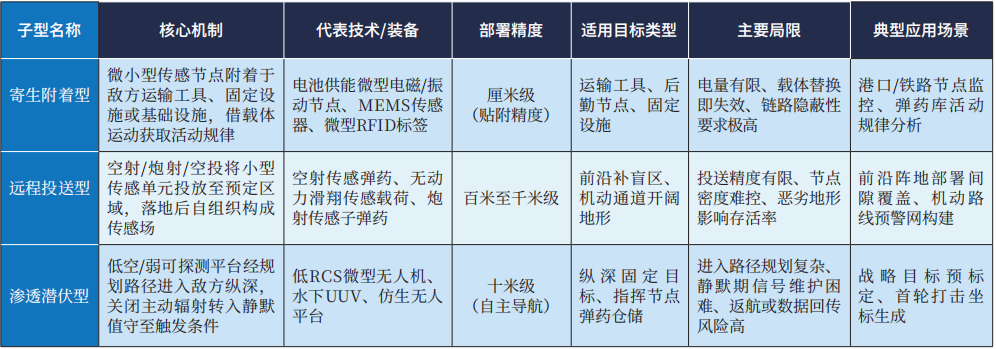
子型划分。依据部署模式差异,可将传感平台划分为三类。一是寄生附着型。微小型传感节点通过贴附、伪装手段搭载在敌方运输载具、固定工事及各类基础设施表面,依托载体移动轨迹掌握其活动规律,同时对途经区域开展电磁、光学探测采样,典型装备为电池供电的微型电磁、振动传感节点。二是远程投送型。依托空射、炮射、空投等手段批量投放小型传感单元至指定地域,单元落地后自主组网形成分布式传感场,该模式投送精度在百米至千米,适用于填补前沿侦察盲区、监控机动通道。渗透潜伏型。依托低可探测低空平台沿规划航线突入敌方纵深预设阵位,抵达后关停主动信号发射设备进入静默待机状态,待触发预设条件或接收上级指令后解除静默。
预置潜伏型的三大子型模式对比
在情报循环中的功能定位。在情报获取阶段,预置潜伏型主要承担长期战略态势监控与指令型激活式临时核查;在目标处理阶段,因受制于平台算力与链路带宽,预置潜伏模式通常仅完成原始数据上传,目标解算与融合需在后方完成;在支援引导阶段,其较少承担末端引导任务,更多用于生成战略级目标台账与首轮打击的目标坐标。
预置潜伏型的情报循环阶段
功能定位及时效性评级
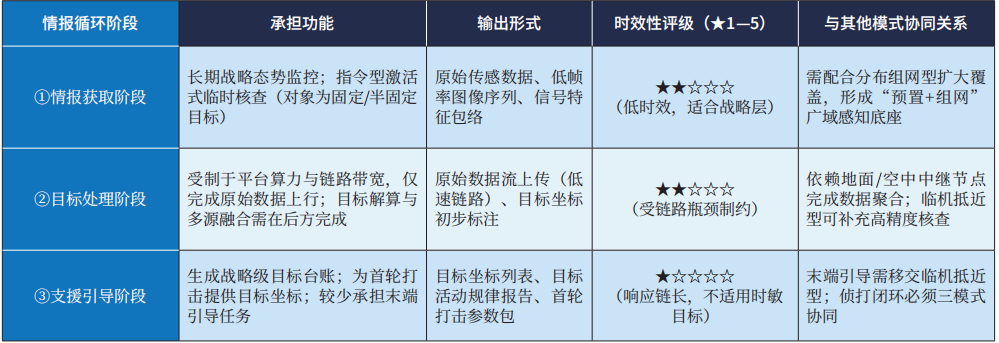
适用条件与局限。该模式高度依赖预先获取的目标区域情报(否则难以选择布设位置)、通信链路的隐蔽性与可恢复性(否则失联即等同失效),以及对静默/激活节奏的指挥控制。在实践过程中,最大局限是反应链条长,从激活到完成数据回传可能需要数分钟至数小时,导致对时敏目标的处置意义有限。在实战过程中,该模式不能单独承担“侦打闭环”任务,而必须与下文两种模式协同运用。
临机抵近型行动模式
临机抵近型是在敌情出现或可预期触发后,临机派遣无人平台从己方阵地或后方区域机动至目标空域、海域或陆域,以获取近距、高分辨率、高时效的侦察数据。
模式特征。该模式的优势体现在响应速度与近距离探测精度两方面:仅在作战需求发起时出动,无需承担长期驻留带来的使用成本,同时依托抵近侦察获取高保真态势信息,往往能够直接输出火控级目标参数。短板同样突出,作战全程处于敌方探测、干扰压制覆盖范围内,装备战损率偏高,加之无战前预置部署,首次突入任务空域时,存在率先被敌方侦测识别的暴露风险。
子型划分。按抵近方式不同,可分为三种子型。一是高速突防型。依托高速、高机动平台对突发目标实施低空、瞬时穿透式抵近,完成观察后迅速撤离,常用于识别时敏目标与生成火控级坐标。二是梯次接力型。多架同型或异型平台以前后衔接方式对一个目标或目标群实施持续抵近监视,前一架返航或损耗时由后一架接续占位,以维持监视的连续性,常用于持续跟踪机动编队。三是战术伴随型。小型战术无人单元随主战兵力(地面合成营、海上编队、空中突击群)同步推进,提供前沿即时侦察与态势预警。该子型严格地说是主战兵力的有机延伸,但因其伴随主战力量进入作战空间,故单独分类。
临机抵近型的三大子型模式对比
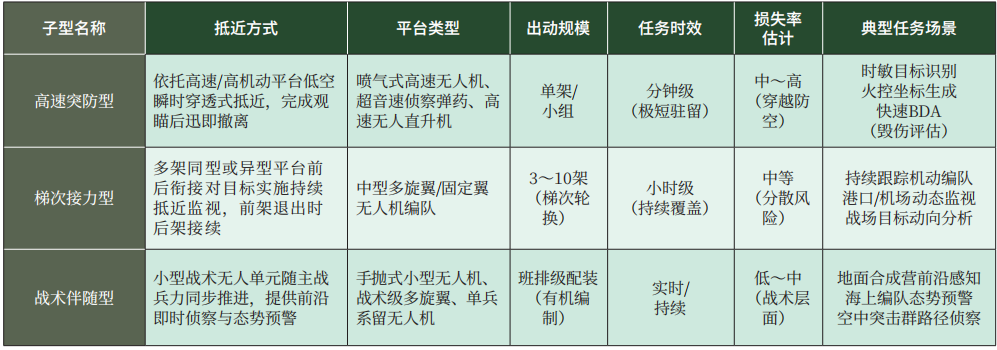
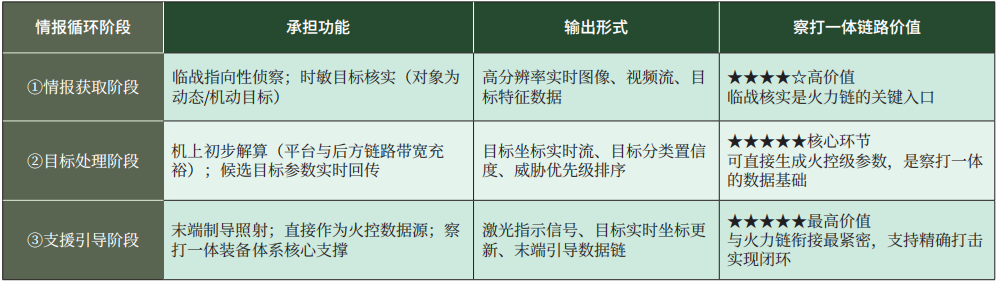
在情报循环中的功能定位。在情报获取阶段,临机抵近型承担临战指向性侦察与时敏目标核实;在目标处理阶段,因平台与后方链路带宽相对充裕,可完成机上初步解算并将候选目标参数实时回传;在支援引导阶段,该模式与火力链衔接最为紧密,其抵近观测可直接作为火控数据源或末端制导照射源,是当前“察打一体”装备体系发展的核心支撑。
临机抵近型的情报循环阶段
功能定位及察打链路价值
适用条件与局限。临机抵近模式高度依赖通信链路稳定性、平台战场生存能力与指挥员临战决断水平。若战区电子对抗强度加剧或己方防空压制效果不足,该类无人平台战损率将大幅攀升。从底层逻辑来看,单一临机抵近平台的侦察覆盖范围存在天然局限,无法独立实现大范围全域感知,因此该模式的高效运用必须依托广域感知体系作为基础支撑。
分布组网型行动模式
分布组网型指多个无人节点通过通信链路与协同算法构成一个分布式传感网络,以节点之间的协同,而非以任何单一节点的能力为价值核心。
模式特征。分布组网型优势体现在侦察覆盖范围广、具备体系冗余能力:单个节点损毁不会造成整体功能瘫痪,同时依托多方位、多频谱探测信息融合,能够解析出远优于单一平台的完整目标特征。但其短板同样突出,该模式对通信带宽、时空同步精度、目标关联算法与抗干扰性能均提出严苛要求。若全域通信链路遭到切断,一体化集群组网体系将解体,各平台将成为互不联通的独立单元。
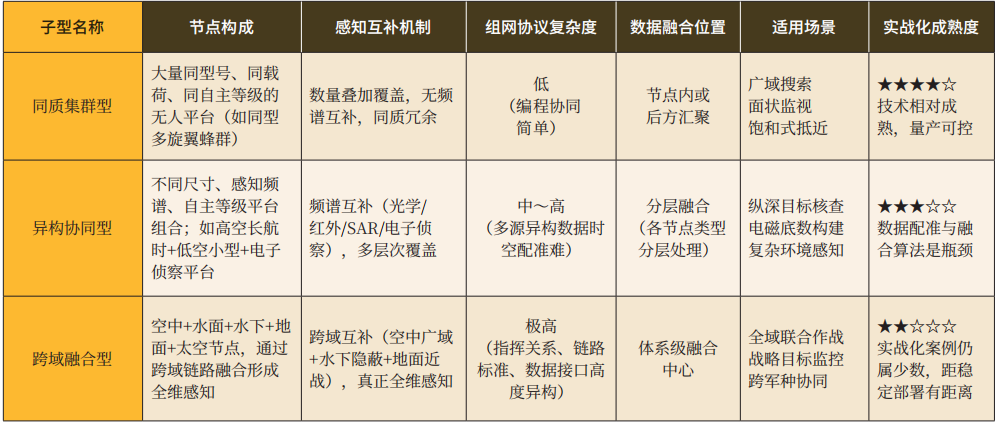
子型划分。按节点构成不同,可分为三种子型。一是同质集群型。由大量同型号、同载荷、同自主等级的无人平台构成,其优势在于编程协同简单、规模化部署成本可控,适合于广域搜索、面状监视与饱和式抵近侦察。二是异构协同型。由不同尺寸、不同感知频谱、不同自主等级的平台构成,各节点在感知能力上互补,典型组合包括高空长航时平台提供广域光电覆盖、低空小型平台提供近距核实、电子侦察平台提供频谱底数。但其局限体现在多源异构数据的时空配准与融合算法。三是跨域融合型。节点不限于空中无人平台,而扩展至水面、水下、地面甚至太空节点,通过跨域链路融合形成全维感知。该子型在体系层面最具潜力,但对指挥关系、链路标准与数据接口的统一要求也最高,目前公开报道的实战化案例仍属少数。
分布组网型三大子型行动模式对比
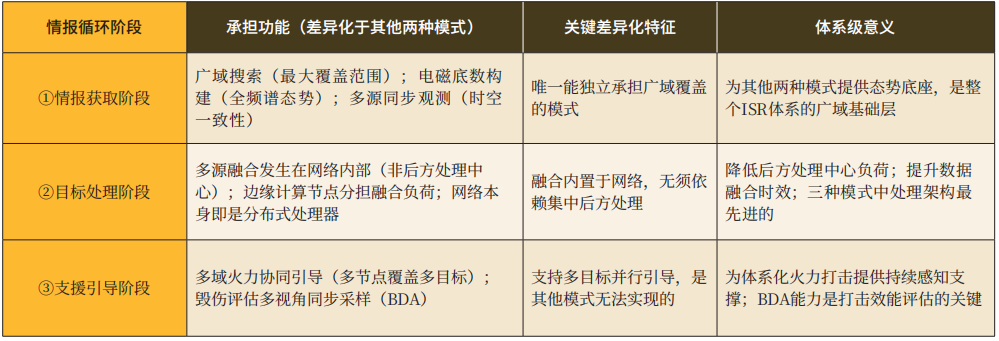
在情报循环中的功能定位。在情报获取阶段,分布组网型承担广域搜索、电磁底数构建与多源同步观测;在目标处理阶段,该模式是多源融合的天然载体,融合本身发生在网络内部,而非依赖于后方单独的处理中心,这是其相对于前两种模式最显著的差异;在支援引导阶段,组网体系可承担多域火力的协同引导与毁伤评估的多视角同步采样。
分布组网型的情报循环阶段功能定位及体系意义
适用条件与局限。分布组网型模式高度依赖于通信链路的抗干扰能力、组网协议的可靠性以及对手电磁对抗的强度。在高强度电磁对抗环境下,组网体系的实际效能会大幅下降。当前主要技术瓶颈仍集中在有限带宽下的边缘融合、抗欺骗的协同定位、节点之间的自主任务再分配等问题上,部分能力距离稳定的实战部署尚有距离,不宜被简单等同于已有战力。
模式协同与体系赋能
预置潜伏型、临机抵近型、分布组网型三种行动模式在能力上各有取舍,在实战中是协同运用而非相互替代。一个典型的复合运用是:由分布组网型力量完成广域搜索与态势构建,识别出可疑目标后由临机抵近型力量进入抵近核实并提供火控数据,而由预置潜伏型力量在敌方反应迟滞期内完成内嵌式电磁/光学补充观测。三种模式在时间轴上有先后,但在能力维度上有互补,强调任何一种而忽视其他两种,都会使体系在某一维度出现明显短板。
与火力杀伤链的衔接。无人侦察监视作战的最终价值体现在其与火力杀伤链的衔接效率上。三种模式在杀伤链中的位置并不相同:预置潜伏型主要服务于“找”与“定”的早期阶段,确定目标存在、概略位置与行为规律;临机抵近型主要服务于“瞄”与“打”,提供火控级坐标与持续锁定;分布组网型贯穿全链,但在“评”环节具有独特价值,多视角同步观测使毁伤评估可在单次循环内完成。
关键技术与发展挑战。三种模式面临的共性技术挑战,包括以下四方面。一是续航与隐蔽性的内在矛盾。体积小则续航短,体积大则特征明显,目前尚无平台能兼得,围绕这一矛盾的工程权衡,实质决定了各类无人侦察平台的能力上限。二是链路对抗下的稳健性。无论何种模式,通信被有效压制后,体系性能将显著下降,这是当前最薄弱也最关键的环节,亦是对手在实战中最可能采取的对抗手段。三是数据融合的“算力—带宽—时延”约束。边缘计算可减轻链路压力但受平台载荷限制,后方融合依赖链路通畅,二者之间的平衡仍未形成稳定方案。四是自主决策的边界。在何种任务、何种条件下允许平台自主完成识别、跟踪甚至引导,既是技术问题,也是法规与作战规则问题,目前各方尚未形成共识。
转自《军事文摘》